::产品概述::
Tesollo DG-5F-M 灵巧手
一种20自由度、5指拟人机器人手,具有高扭矩驱动,用于灵巧操作和精确物体处理。
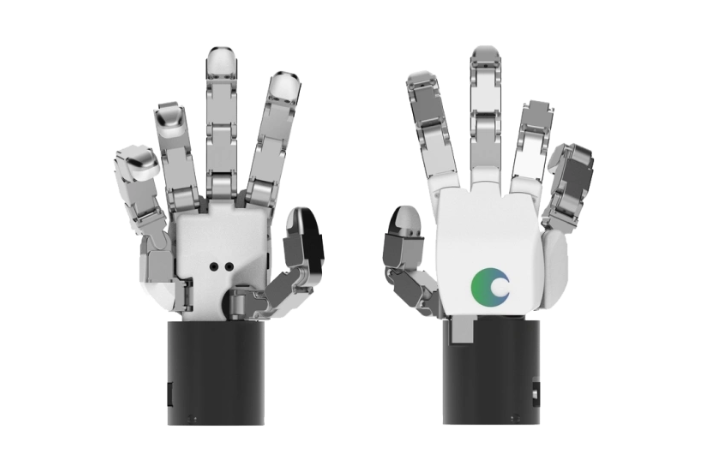
DG-5F-M是一款完全驱动的5指拟人机器人手,具有20个自由度(DoF),旨在实现高灵敏的类人操作。其独立控制的关节和高扭矩驱动为复杂的抓取、精确的物体处理和高要求的操纵任务提供了所需的灵活性和力量。
通过协调的多指控制,DG-5F-M支持直观的工具使用和对不同形状和大小的对象的强大操作。它非常适合高级机器人研究、工业自动化和服务机器人应用,这些应用需要精确的控制、强大的操作和灵活的任务执行。
20个关节中的每一个都由自己的集成致动器驱动,从而实现完全独立的关节控制,而无需关节间的机械耦合。这种架构支持精确的逐指运动、协调的多指操作和复杂的抓取行为。
DG-5F-M模仿成年男性手的大小和比例,设计用于以人为本的环境。它的拟人化形式使人们能够与为人类使用而设计的工具、设备和工作空间进行自然互动。
支持多种抓握模式,包括:
捏握:指尖抓握小物体强力抓握:稳固的全手抓握,用于稳定的物体处理精确抓握:使用协调的指尖控制精确操纵小物体。
可以根据物体尺寸、形状和任务要求选择不同的把手配置。
可选的6轴F/T、3轴力和触觉传感器可以根据应用要求集成在指尖。这些传感器选项提供实时力和触觉数据,用户可以利用这些数据来开发基于力的控制、滑动检测、触觉传感和应用交互算法。
提供SDK和ROS 2集成,以支持与现有机器人平台、模拟器和控制系统的无缝集成。开发资源包括ros2_control、MoveIt 2、Gazebo、URDF/USD/XML机器人模型、NVIDIA Isaac Lab / Isaac Sim触觉传感器集成和基于数据手套的遥操作。
由高强度、轻质材料制成,在重复和动态操作中性能可靠。DG-5F-M适用于工业和研究应用。
::产品规格::
| 规格 | Tesollo DG-5F-M 灵巧手 |
| 输入电压 | 24【V】 |
| 最大电流消耗 | 最大值10【A】 |
| 通信 | Modbus(RTU,TCP),以太网(TCP/IP) |
| 操控频率 | 250Hz |
| 编码器 | 绝对编码器 |
| 自由度 | 20自由度(每个手指4自由度) |
| 抓握能力 | 夹紧有效载荷(额定、最大):2.5/5【kg】,包络有效载荷(额定、最大)10/20【kg】 *性能可能因物体摩擦而异。 |
| 重量 | 1763【g】 |
应用方向:
人形机器人研究
适合研究和开发具有高级操作能力的人形机器人。
手动操作任务
适用于需要精细操作的过程,例如对象装配和连接器紧固。
工具利用和双臂任务
非常适合涉及工具使用和双臂协调操作的任务。